▍ 泊车辅助
▍ 泊车雷达系统
- 为避免人身伤害,处于倒车挡(R)和使用泊车雷达系统时务必小心。
- 系统可能探测不到表面吸收反射的物体。始终要谨慎驾驶。如不小心,可能导致碰撞。
- 交通控制系统、恶劣的天气、空气制动器以及外部电机和风扇可能会影响感应系统的正常运作,造成性能下降或出现错误警报。
- 系统可能探测不到较小或移动的物体,特别是贴近地面的物体。
注意:确保保险杠或饰板上的传感器远离冰雪和大型垃圾堆。如果传感器被遮盖,会影响系统精确性。严禁使用尖锐物体清洁传感器。
注意:在车辆保险杠或饰板损坏后,如果维持其弯曲状态而不及时修复,则传感器的探测范围可能会因此改变,导致障碍物距离探测不准或错误警报。
注意:安装在保险杠或饰板周围的某些加装设备可能会产生错误警报。例如,大型拖车钩、自行车或冲浪板架、牌照架、保险杠罩或其他任何可能会阻挡系统正常探测的装置。请拆除加装设备以防止错误警报。
注意:将拖车与车辆连接时,后泊车辅助可能会检测到拖车并因此发出警告。在将拖车与车辆连接时,禁用后泊车辅助以防止发出警告。
注意:在使用高压水枪洗车时,不要近距离的冲洗传感器,容易损坏传感器。
在车辆运动的一定范围内有障碍物时,泊车雷达系统会向驾驶员发出警告。当车辆启动后,系统将自动启动。
▍ 雷达显示
- 雷达触发报警时,屏幕会弹出雷达预警悬浮窗;持续3秒在警示区域未检测到障碍物后,会自动关闭雷达预警悬浮窗;
- 当车辆处于R挡时,前/后雷达故障时,故障提示会一直持续直到车辆退出R挡;
- 当车辆处于D挡和N挡时,前雷达系统工作过程中(雷达弹窗显示时)检测到前雷达系统故障,屏幕会提示“前雷达不可用”,3秒后关闭雷达弹窗。(与雷达窗口同步)
泊车雷达系统包括前泊车雷达系统和后泊车雷达系统,能够在车辆进入/离开停车位、车库等地方时为您提供帮助。
车机系统突出显示的扇形区域表明在该区域已检测到物体,根据是在哪一侧检测到的物体,这一侧扇形区域会单独改变颜色。车辆越来越靠近物体时,突出显示的扇形区域将从绿色、黄色变为红色,同时您将听到报警声音,且车辆离物体越近,报警音频率越高。
▍ 前泊车雷达系统
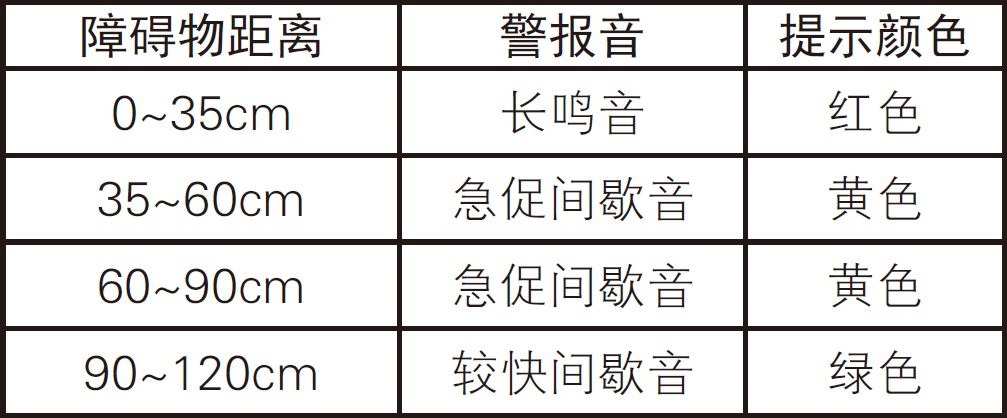
车辆启动后且车速<15km/h时,前雷达传感器自动启用。报警提示在车辆距离前方物体1.2m时启用。
前雷达传感器报警区域划分见下表:
▍ 后泊车雷达系统
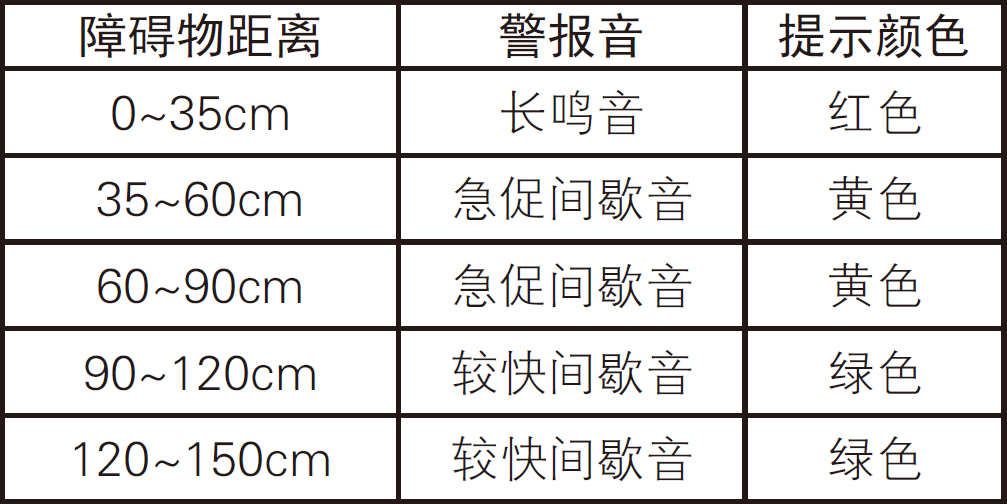
车辆启动后,将挡位切换至“R”挡进行倒车时,后雷达传感器自动启用。报警提示在车辆距离后方物体1.5m时启用(以车辆备胎为基准面)。
后雷达传感器报警区域划分见下表:
▍ 泊车雷达系统的局限性
包括但不限于以下情况,泊车雷达系统可能会无法探测或探测不良:
- 离地面较高或较低的障碍物;
- 铁丝网,绳索类细小物体;
- 棉质或表面易吸收音波的材质;
- 车辆附近的儿童或动物;
- 雷达传感器表面附着异物;
- 同频率之超音波杂音,金属声,高压气体排放声;
- 障碍物为尖角物体,锥状物体。
注意:在某些环境下,泊车辅助系统可能会发出未预料到的警告信号,该信号可能是因使用和系统相同超声波频率的外部声源造成的。这些声源可能包括其他车辆的喇叭、沥青地上潮湿的轮胎、气动制动器、摩托车排气管、配有类似超声波系统的其他车辆等。发出该信号并不表示系统中存在故障。
▍ 关闭前泊车雷达系统
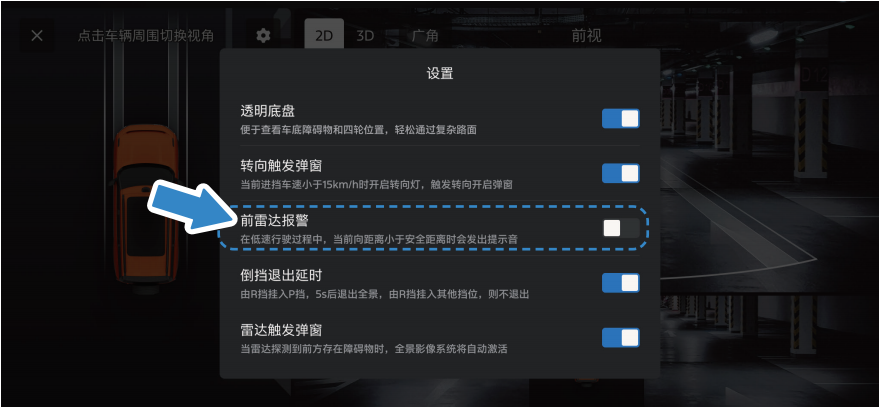
在车机系统中的360°环视系统设置菜单界面,点触“前雷达报警”栏滑块,或在车机系统中的负一屏界面,点触“前驻车雷达”按键,可开启/关闭前雷达报警。
注意:挡位切换至“P”挡,前、后泊车雷达均不工作。
注意:挡位切换至“D”挡或“N”挡,只有前泊车雷达工作,后泊车雷达不工作。
▍ 泊车雷达系统数字距离显示
前泊车雷达报警提示在车辆距离前方物体0.2m~1.0m时,会显示数字距离,在车辆距离前方物体小于0.2m时,会显示“请停止”;后泊车雷达报警提示在车辆距离前方物体0.2m~1.2m时,会显示数字距离,在车辆距离后方物体小于0.2m时,会显示“请停止”。
▍ 360°环视(如有配备)
由于每个人的视觉差异,车辆的运动以及障碍物形状不同,在显示屏上目测到的距离可能与实际距离有所差距。
系统通过布于车辆四周的高清摄像头摄取景物,由控制器主机对采集到的4路高清图像进行拼接合成,形成犹如从空中任视角观察车辆的2D视像和3D虚拟视像,可实现行车周边环境无死角的高质视觉体验,为安全驾驶提供强力支援。
该系统可提供360°全景影像,辅助驾驶员全方位的观察车辆四周的环境。
通过前后左右视角切换及辅助线的指示,可观测车辆与障碍物的相对方位及距离,引导驾驶员从容通过复杂路面或泊车入位。
该系统也有视角盲区,例如无法检测到保险杠下的小物体,以及接近保险杠后部及两侧拐角的物体。
注意:因为监视范围有限,在画面上无法看到保险杠以下区域,以及接近保险杠后部和两侧拐角处区域。
注意:更换原车后备胎后,建议尽快联系授权经销商重新标定360°环视系统。
▍ 环视摄像头
▍ 环视摄像头位置布置
360°环视系统在车身前、后、左、右侧分别布置有一个广角摄像头:
- 前视摄像头布置在前保险杠上。
- 侧视摄像头布置在左右车外后视镜上。
- 后视摄像头位于后备胎罩中间。
▍ 摄像头不能正常工作的情况
- 在暴风雨中或雾天行驶。
- 摄像头表面结冰或有泥土、灰尘、雪花。
- 在黑夜,无倒车灯时倒车。
- 车辆后部受到撞击或损坏,致使摄像头方向偏离。
▍ 使用360°环视
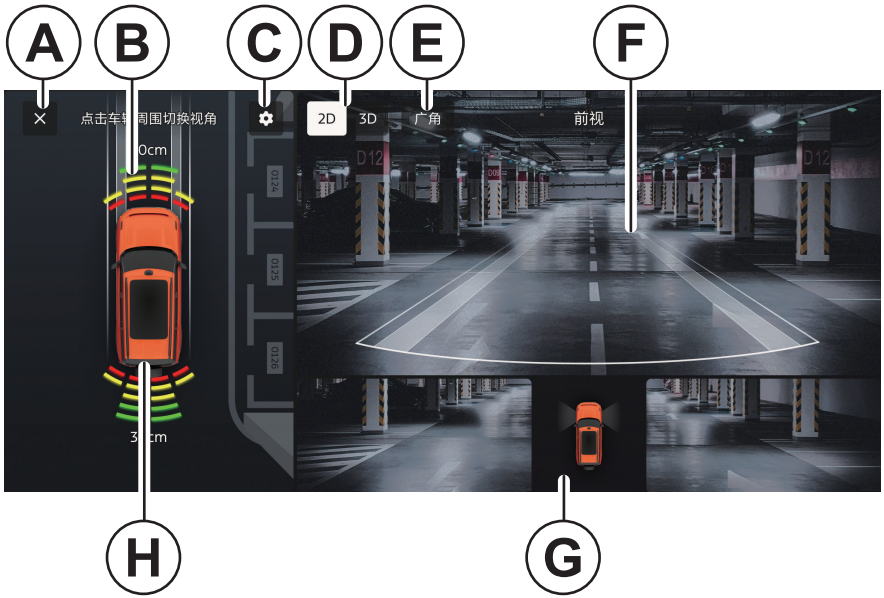
A 点触,退出环视画面
B 点触,切换环视视角
C 点触,进入环视系统设置界面
D 点触,2D/3D画面切换
E 点触,切换广角视角,仅在2D模式下前/后单视图显示
F 环视画面显示
G 左右轮毂视角
H 车模,点触打开/关闭透明底盘
▍ 开启360°环视系统
- 按下中控台前部的360°环视按键(如有配备),开启360°环视。
- 在车机系统中的“设置”-“辅助驾驶”-“倒车激活泊车辅助”栏,设置为“360影像”时,车辆倒车时(车速<15km/h),自动开启。
- 当“雷达触发弹窗”设置为开启状态时,当雷达探测到前方存在障碍物时,自动开启360雷达弹窗。
- 当“转向触发弹窗”设置为开启状态时,打开转向灯,车速<15km/h,自动开启360转向弹窗。
- 进入车机系统的下拉菜单,点触界面的“360影像”图标,切换至环视界面。
- 在dock栏自定义360快捷键后,可点击dock栏360图标进入360°全景画面。
▍ 关闭360°环视系统
挡位为非R挡时,点触环视画面左上角的“X”图标,环视系统关闭;
通过挂入“R”挡开启环视系统时:
1.如果环视系统设置界面的倒挡退出延时关闭,则将挡位从“R”挡挂入非R挡5s后,自动退出环视影像;
2.如果环视系统设置界面的倒挡退出延时打开,则将挡位从“R”挡挂入非R挡不会退出环视影像,将挡位从“R”挡挂P挡5s后,自动退出环视影像。
当“转向触发弹窗”设置为开启状态时,通过打开转向灯开启环视系统,关闭转向灯后,自动关闭环视系统。
当“雷达触发弹窗”设置为开启状态时,雷达探测到前方障碍物开启环视系统,远离障碍物后,自动关闭环视系统。
车辆处于非“R”挡,当车速大于20km/h时,会自动退出360°全景画面。
▍ 2D/3D环视视角切换
进入360°全景画面后,通过点触界面左侧“2D”/“3D"图标切换2D/3D模式,点触车模区域可调出视角设置框:
- 2D模式可选择前/后/左/右4个视角;
- 3D模式可选择前/后/左/右/左前/左后/右前/右后8个视角。
提示:在“R”挡无法切换视角及2D/3D状态切换。
▍ 环视系统设置
在车机系统中的360°环视界面,点触界面左侧的“设置”图标,进入环视系统设置界面:
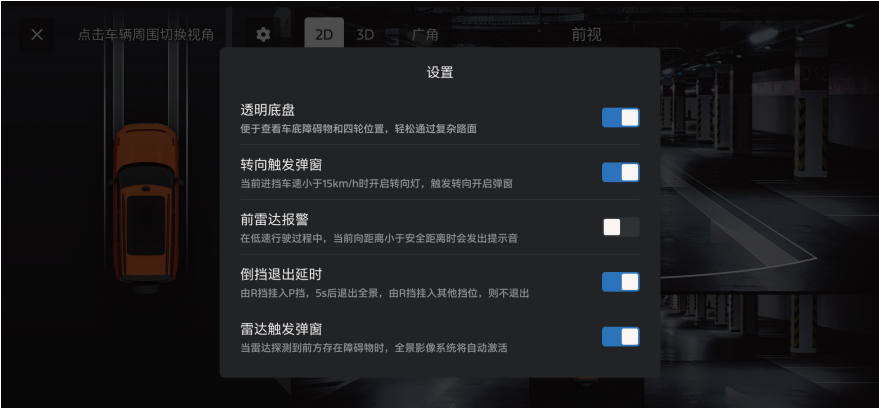
在环视系统设置界面,可进行如下设置:
- 透明底盘:开关打开后可查看车底障碍物和四轮位置。
- 转向触发弹窗:开关打开且每当打开转向灯时,则可自动进入360°全景弹窗,关闭此开关则无此功能。
- 前雷达报警:在低速行驶过程中,当前向距离小于安全距离时会发出提示音。
- 倒挡退出延时:开关开启后,当车辆由R挡挂入P挡,5秒后退出全景,由R挡挂入其他挡位,则不退出;开关关闭后,当车辆由R挡挂入其他挡位,5秒后退出全景。
- 雷达触发弹窗:开关打开,当雷达探测到前方存在障碍物时,自动进入360°全景弹窗。
▍ 融合泊车辅助系统(如有配备)
- 融合融合泊车辅助系统只是辅助驾驶系统,驾驶员需要对驾驶结果负全部责任。
- 融合泊车辅助系统虽然能在泊车时为驾驶员提供帮助,但不能完全代替驾驶员进行泊车。驾驶员需要时刻关注周围环境,必要时需要人为干预接管车辆。
- 由于摄像头和超声波传感器探测障碍物具有局限性,泊车辅助过程中可能因未检测到障碍物而发生不必要的事故风险,请特别注意行驶过程中周边的车辆、行人、动物、栅栏及各种障碍物或者其它突发情况。
融合泊车辅助系统包括泊入(水平泊入、垂直泊入)功能和泊出(水平泊出、垂直泊出)功能。在驾驶员启动泊车入库和泊车出库功能时,泊车辅助系统会通过超声波传感器自动扫描其车辆周边障碍物,获取当前停车位的长度和深度等信息,并根据车辆的当前行车信息及其周边障碍物的情况,计算最佳的泊车轨迹,通过车机系统给驾驶员提供泊车的提示信息。
注意:外部高频率的无线电、天线或车辆喇叭声、发动机的轰鸣声、车辆的排气声等过于接近泊车辅助系统传感器时,均有可能影响泊车辅助系统的性能。
注意:泊车辅助系统可能无法探测到车位空间内的物体、柔软或狭长的物体、锥形筒等车位限制物体或大的坑洼等低于地平面的物体,因此需驾驶员确认泊车空间是否适合泊车。
注意:泊车辅助系统可能无法识别非标准划线停车区域、过于空旷环境或无明显特征的车位空间,如两棵树之间、车和树之间或车和其它障碍物之间的车位等。
注意:当车位过小或驾驶员未按系统提示操作时,泊车次数增多,可能会导致泊车失败。
注意:在使用融合泊车辅助功能前,请关闭尾门与引擎盖、打开后视镜,否则会带来不必要的潜在风险。
注意:请严格按照车机系统提示信息进行泊车辅助,不正确的操作可能会引起泊车辅助系统退出。
▍ 融合泊车辅助(APA)
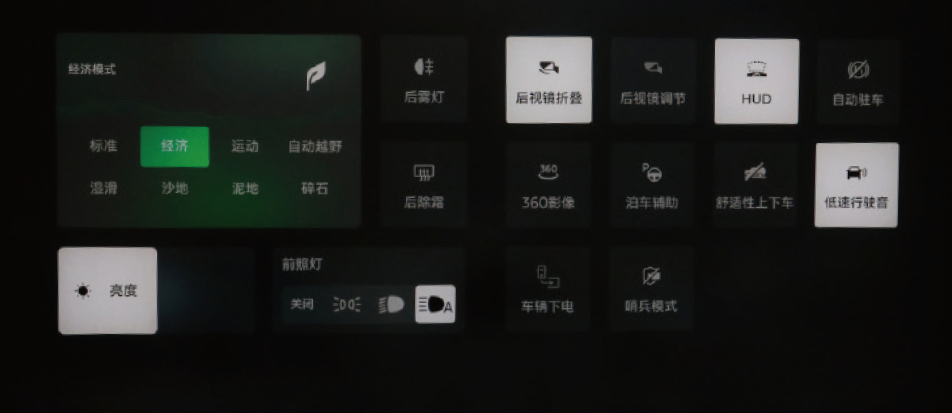
融合泊车辅助开启按键位于车机系统下拉菜单/全部应用菜单-辅助驾驶感知应用中。
泊入功能仅能在车速20km/h以下时泊车系统才能开启;泊出功能仅能在车速低于1km/h以下才能开启。
▍ 开启系统
满足系统开启条件下,可通过以下方式开启融合泊车辅助系统:
- 点触车机系统下拉菜单或全部应用菜单-辅助驾驶感知应用中的“泊车辅助”图标;
- 通过语音控制开启功能;
- 通过车机快捷键(泊车辅助)开启功能;
- 通过方向盘自定义按键开启功能。
▍ 关闭系统
开启融合泊车辅助系统后若要关闭,点击车机系统泊车辅助界面左上角的“X”图标,即可关闭系统。
以下操作将会导致中断退出泊车辅助系统:
- 车速超出限制;
- 按下退出按键;;
- 前舱盖未关闭;
- 人为干预转动方向盘;
- 主驾驶侧车门打开;
- 行驶的坡度超出限制;
- 当发生外部或内部故障时;
- 当泊车出现失败的情况时。
▍ 泊入功能(水平泊入和垂直泊入)
点触车机系统中的“泊车辅助”图标,进入泊车界面,默认是泊入车位功能;
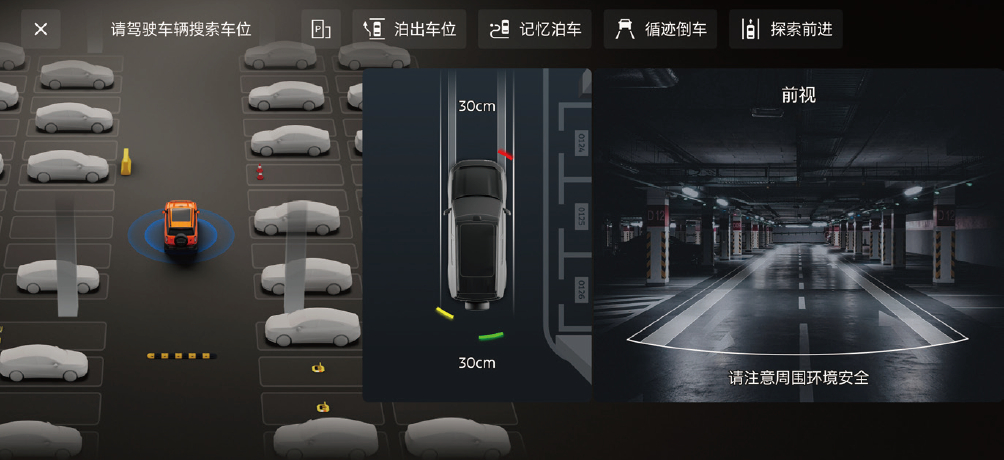
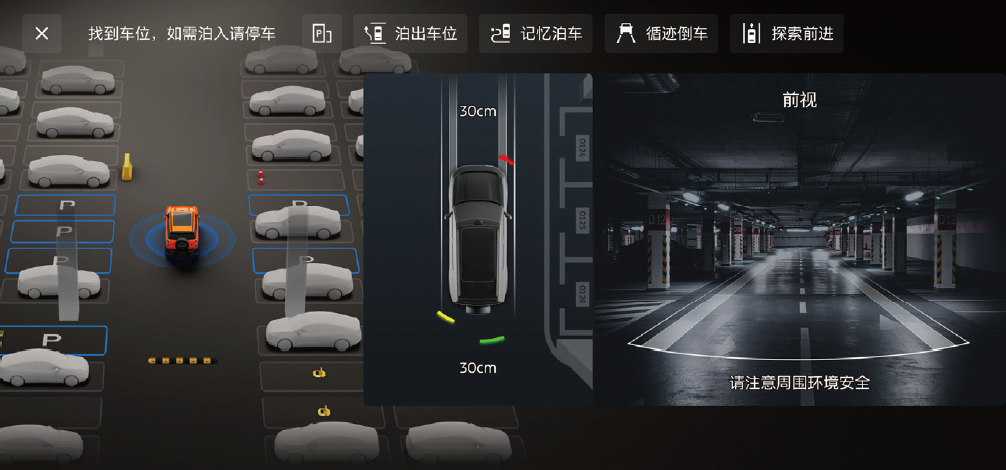
将挡位切换至“D”挡并以不超过20km/h的车速向前行驶,保持与目标车位侧车辆0.5m~1.5m 横向距离,融合泊车辅助系统会在行驶的过程中扫描附近的车位。当探测到车位时,车机系统会文字提示“找到车位,如需泊入请停车”,此时需要踩制动踏板并停车。如果对当前扫描到的车位不满意,可不用停车继续向前行驶,融合泊车辅助系统会持续扫描并刷新停车位。已找到车位,请选择车位:
选择完停车位后,车机系统会文字提示“请保持踩住刹车,点击开始泊车”,根据提示选择开始泊车,已选车位可点击“
 ”切换车头、车尾泊入方式。
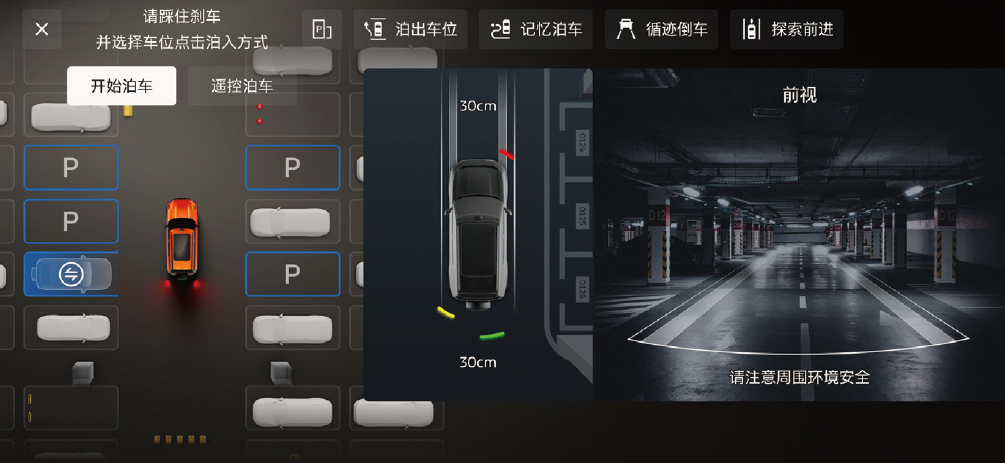
车机系统会文字弹窗提示“请松开刹车和方向盘,并时刻注意周边环境安全”,根据提示操作,完成后车辆将根据规划的最佳路线开始泊入车位。
完成自动泊车后,可能还需要进一步调整车辆位置,确保正确停车。
提示:倒车进入停车位时,车辆会自动转向, 请不要干预方向盘自由转动。
提示:当系统检测到障碍物或车门打开或驾驶员踩下制动踏板时,泊车辅助系统会暂停。如在30秒内未恢复,会导致系统退出。
注意:包括但不限于以下场景,泊车辅助系统可能无法识别,需驾驶员确认泊车空间是否适合泊车并自行泊入:
- 当停车位侧边是树木、摩托车、自行车、带挂钩的拖车、不规则的吸音物,系统传感器检测不到这些障碍物的大小;或者系统传感器检测到这些障碍物的大小,但车位长度或宽度过小;
- 停车位有坑井、锥筒、地锁、消防栓、立柱等系统传感器无法检测到的障碍物;
- 前后或左右均无障碍物,划线的车位;坡道车位或倾斜车位;
- 停车位的前车或后车、停车位的左车或右车为卡车车尾等其他高出地面较多的物体。
- 车辆仅前后方安装了雷达,车辆侧面是探测盲区,若障碍物进入车辆侧边,系统无法探测到,需要驾驶员主动观察,若有碰撞危险需要驾驶员及时制动。
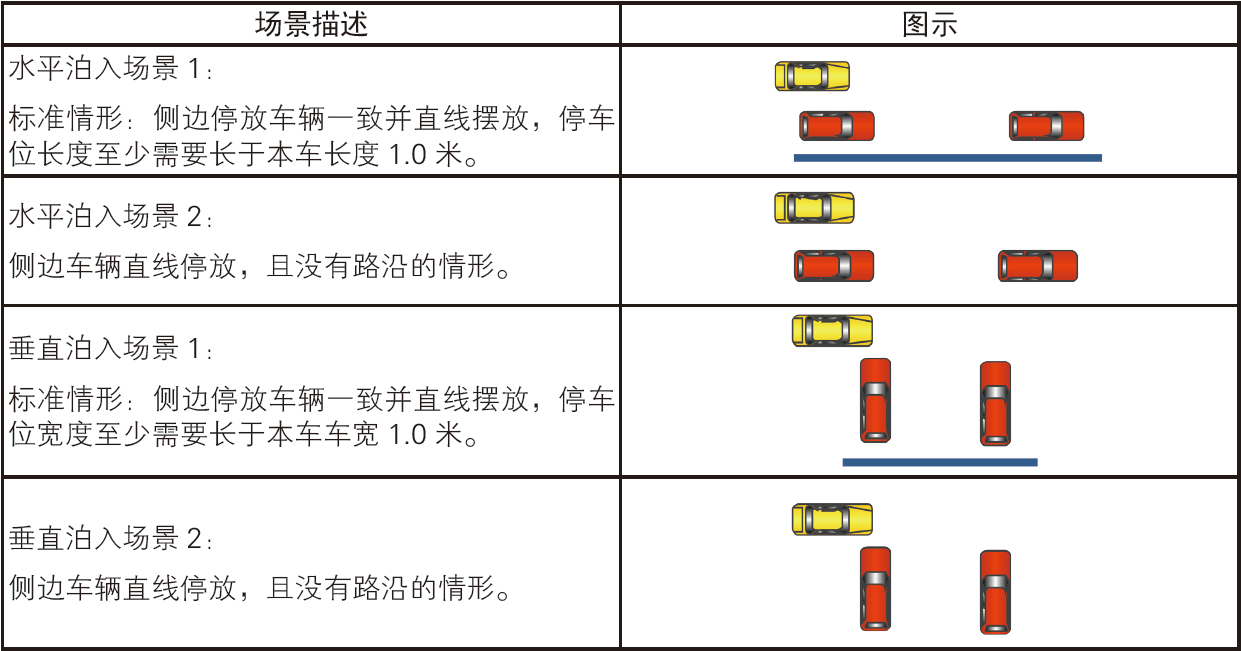
▍ 泊入功能支持场景(画线车位与上述场景相同)
▍ 泊出车位
在车机系统中选择泊车方式界面,选择泊出车位功能,车机系统会文字弹窗提示“请点击屏幕箭头选择泊出方向”,按照提示进行操作;
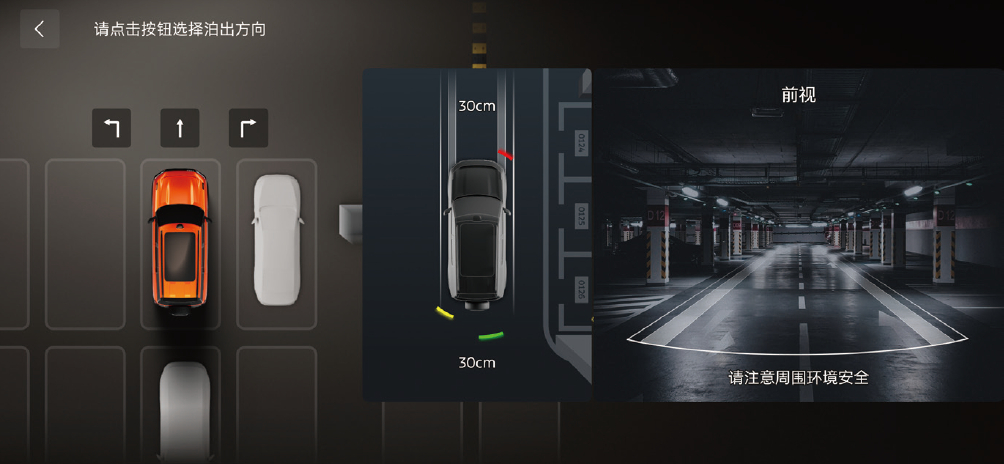
完成自动泊车后,可能还需要进一步调整车辆位置,确保正确停车。
注意:泊出时若检测到前方无障碍物或距离较远,车机系统会文字弹窗提示。
▍ 自定义车位
在没有车位线的场景下,可选择自定义车位完成泊入。
在车机系统中选择泊车方式界面,根据需要选择自定义车位
 ,车机系统会文字弹窗提示“请将车位拖动或旋转到合适位置”,按照提示进行操作;
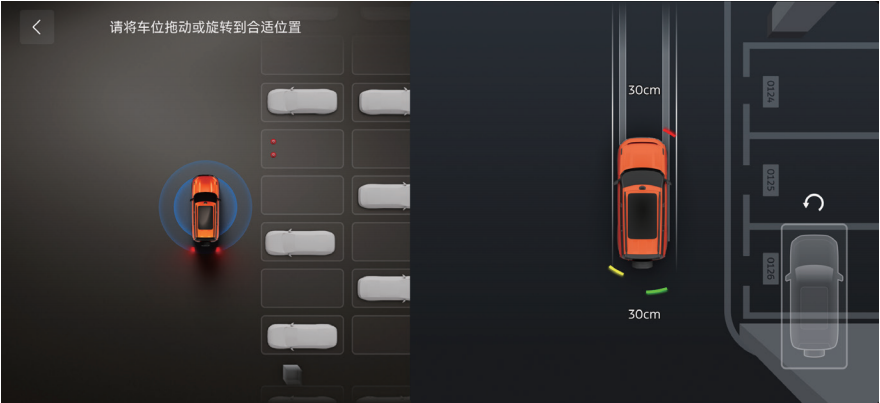
将自定义车位框放置到安全合适位置,并可通过车位框顶部旋转按钮调整角度;
调整完毕后,待白色自定义车位框变为蓝色后,表明该车位为可泊车位。
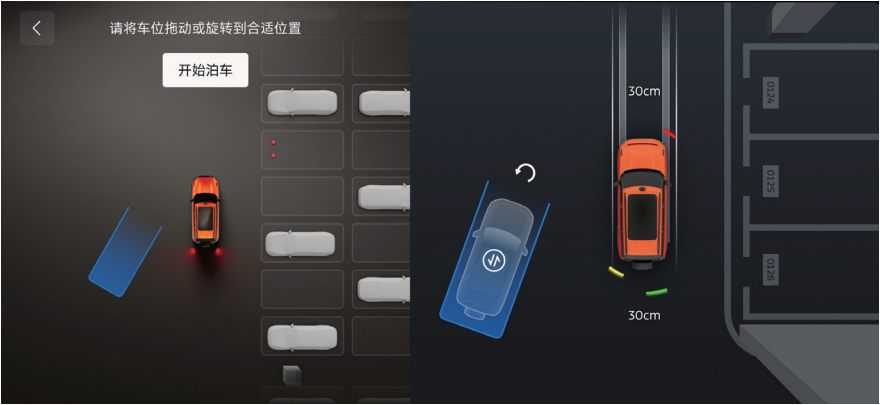
如果该车位框未变为蓝色,请重新调整车位框到安全合适位置。
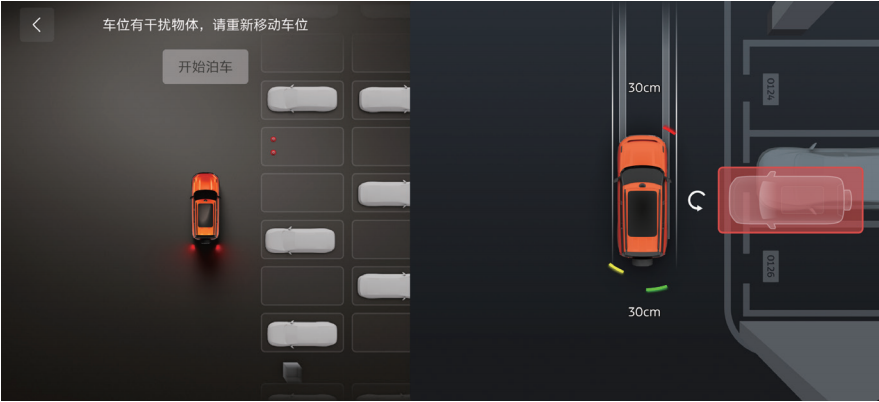
注意:使用自定义车位时,请确保车位框放置在安全合适的位置,在通道过于狭窄、车位过于狭窄、地面不平整、临近路沿和路坎和台阶及悬崖或者其它系统受限场景请不要使用自定义车位。
注意:自定义车位功能只是辅助驾驶功能,驾驶员使用该功能时需保持对车辆状态的持续观察、应特别注意周围环境,如周边的车辆、行人、动物、栅栏及各种障碍物或者其它突发情况。否则可能引起事故,甚至导致严重的财产损失、人身损害甚至死亡。
▍ 循迹倒车(如有配备)
循迹倒车是一种辅助驾驶功能,通过车辆安装的传感器感知周围环境信息。使用该功能前,需要驾驶员先驾驶车辆D挡、车速小于30kph行驶一段路程,系统会记录最近的前进路径;当驾驶员开启循迹倒车功能后,系统会控制车辆的方向盘、刹车和油门,按记录的路径原路线退回。循迹倒车过程中,如遇到行人、车辆等障碍物且有碰撞风险时,系统会自主刹车制动。在功能开启后,驾驶员要实时观察周围情况及倒车信息提示,在出现特殊情况时,需驾驶员及时接管车辆,以保障车辆及人员安全。
在车机系统中选择泊车方式界面,根据需要选择循迹倒车,车机系统会文字提示“请踩住刹车,挂入R挡开始倒车”。
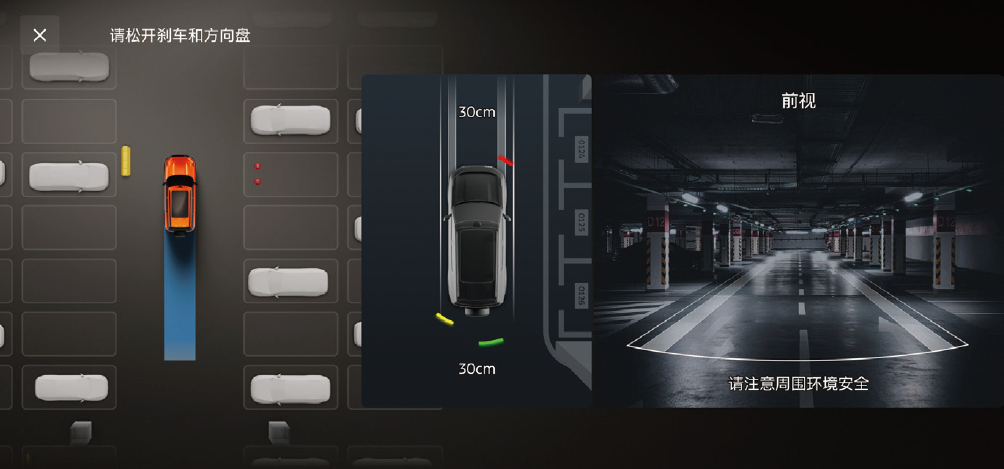
完成操作后,车机系统会文字提示“请松开刹车和方向盘,并时刻注意周边环境安全”,按照提示进行操作。完成后车辆将根据记录的路线开始倒车。
▍ 系统限制
注意:未获得批准的轮胎或不正确的充气压力可能会影响系统的性能。
注意:使用防滑链和/或临时备胎时,请勿使用循迹倒车功能。否则可能影响系统的性能。
注意:如果路面湿滑,系统可能无法实现功能。
注意:如果传感器受到诸如尘土、雪或冰的阻塞,可能会导致系统发出错误的警告信号。
注意:传感器的感知存在局限性,无法识别细小尖锐的物体、路坎、路沿、开挖的道路、悬崖边、水坑、路沿等场景,特别注意乡村、野外、山地、浅水区存在的沟坎的场景不能使用该功能,以防止倒车过程中车辆发生坠落陷坑的风险。
注意:循迹倒车功能只是辅助驾驶功能,驾驶员使用该功能时需保持对车辆状态的持续观察、应特别注意周围环境,如周边的车辆、行人、动物、栅栏及各种障碍物或者其它突发情况。否则可能引起事故,甚至导致严重的财产损失、人身损害甚至死亡。
▍ 探索前进(如有配备)
探索前进是一种低速场景下的辅助驾驶功能,通过车辆安装的传感器感知周围障碍物信息,由系统规划路径来控制车辆前进,适用于窄道通行场景,单次最远前进50米,可连续多次使用。使用方式如下:
在车机系统中选择泊车辅助界面,根据需要选择探索前进,车机系统会文字提示。
挡位切换至D挡后,车机系统会文字提示,按照提示进行操作。
松开制动踏板和方向盘后,车辆将根据规划的最佳路线开始前进。
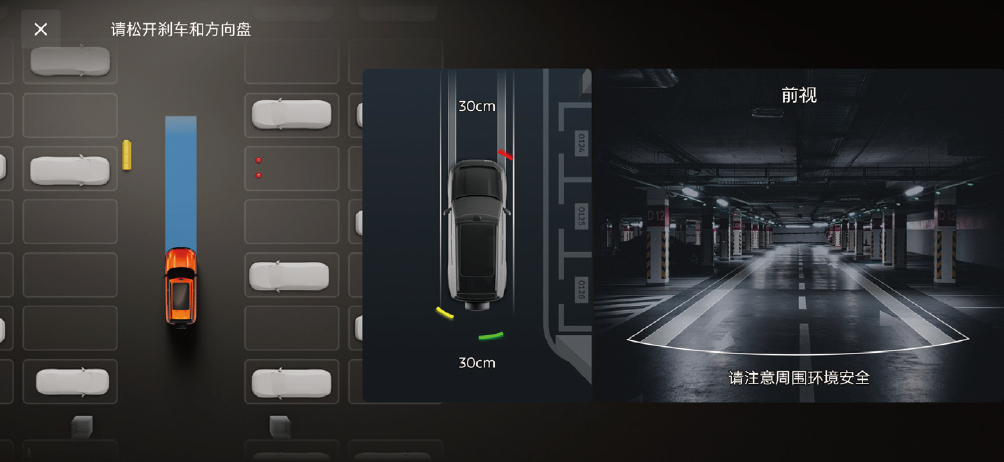
▍ 系统限制
注意:未获得批准的轮胎或不正确的充气压力可能会影响系统的性能。
注意:使用防滑链和/或临时备胎时,请勿使用功能。否则可能影响系统性能。
注意:如果路面湿滑,系统可能无法实现功能。
注意:如果传感器受到诸如尘土、雪或冰的阻塞,可能会导致系统发出错误的警告信号。
注意:传感器的感知存在局限性,无法识别细小尖锐的物体、路坎、向下的台阶、开挖的道路、悬崖边、水坑、路沿等不平坦的场景,特别注意乡村、野外、山地、浅水区存在的沟坎的场景不能使用该功能,以防止探索过程中车辆发生坠落陷坑的风险。
注意:因传感器限制,对挖掘机履带、突出的墙角、铁丝网等物体可能探测不到,探索前进功能只是辅助驾驶功能,驾驶员使用该功能时需保持对车辆状态的持续观察、应特别注意周围环境,如周边的车辆、行人、动物、栅栏及各种障碍物或者其它突发情况。否则可能引起事故,甚至导致严重的财产损失、人身损害甚至死亡。
▍ 窄道通行(如有配备)
窄道通行功能是一项辅助功能,当您遇到前方窄通道,通行困难的情况下,如窄胡同、两侧为限宽墩等场景,用户可开启窄道通行功能,由智驾系统控制车辆自动通过,通过窄通道后,将自动停车,交给用户进行接管。 提示:通道宽度为3.6m以上的场景或2.4m以下的场景,功能不可使用。
▍ 功能开启方式
进入自动泊车界面后,点击右上方的窄道通行按键进入功能界面:
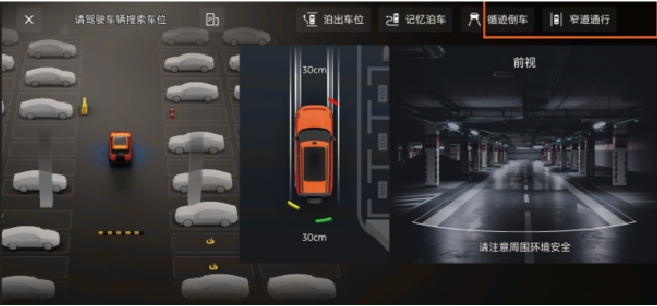
用户可以根据界面中的提示文言进行操作;
如果前方道路宽敞,不满足功能使用的条件,车机将提示:通道过宽,请驶进窄道后开始窄道通行;
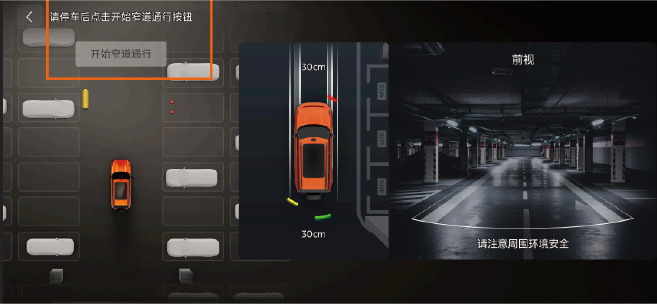
当行驶到窄路前,会提示:请停车后点击开始窄道通行按钮。
▍ 功能开启
1)功能激活前,应该根据系统提示,保持车辆静止;
2)点击按键后,系统开始控车,驾驶员松开刹车踏板后,车辆将自动通过窄路段。
功能运行过程中,系统自动控制转向、挡位以及速度,但仍然需要您时刻关注车辆周围安全。
▍ 功能完成
1)车尾通过窄路后,系统会自动控车车辆刹停,并挂入P挡位,拉起电子手刹,并提示您接管车辆;
2)功能完成后,界面主动退出。
▍ 功能暂停和退出
当以下情况发生时,会导致窄道通行功能暂停:
- 点击大屏功能界面中暂停按钮
- 踩刹车
- 打开任意车门/引擎盖/后备箱
- 解开安全带
- 遇到障碍物导致车辆刹停(功能进入暂停后30s内,障碍物移开后,您仍可通过点击大屏功能界面中继续按钮继续窄道通行功能)
当以下情况发生时,会导致窄道通行功能退出:
- 驾驶员干预,如/转动方向盘、操作P挡、车辆下电
- 点击大屏功能界面中退出按钮
- 功能暂停超时
- 系统故障或者异常情况
- 拖车模式开启
- 差速锁开启
提示:系统功能激活时,踩加速踏板,功能无任何响应。
窄道通行辅助功能仅为组合驾驶辅助系统,驾驶员是驾驶车辆行为的责任人,需承担安全驾驶车辆的全部责任;该功能可以辅助驾驶员,但不能代替驾驶员进行驾驶。
选择使用该功能时,因感知系统存在局限性,无法应对所有的交通、天气与路况,驾驶员作为车辆驾驶人对行车安全承担责任,观察路况,时刻注意车辆周围环境,如遇危险,随时准备迅速接管车辆,请勿依赖本功能控制车辆,否则可能导致事故伤害或人员伤害。
使用功能时需要确保摄像头、倒车雷达和激光雷达无遮挡和覆盖。
使用过程中发现有突然出现障碍物或者横穿的车辆等,请提前接管,系统可能无法及时刹停。
传感器可能无法识别以下障碍物,请驾驶员注意观察周围环境,并及时踩下制动踏板以接管车辆,包括但不限于:
宽度较小的物体如细杆、细管、细绳、车把手、充电线、水管、铁丝网、护栏、栅栏等。
低矮物体如石墩、矮凳、低矮消防栓、路沿、施工标识牌、挡车杆等
悬空物体如悬挂消防栓、消防阀、悬空广告牌、车位标识牌、货车车尾、车辆后备胎、空调外挂机、悬空台阶、通风或电力水利箱体管道等。
绿植树木类如花坛、灌木丛、车位旁树木、盆栽等。
落地箱体、桶类如消防箱、垃圾桶、货箱等。
特殊车辆、动物或行人,如儿童、身材矮小/蹲坐/躺下或被其他物体遮住的人、动物、自行车、三轮车、手推车、婴儿车、购物车、垃圾推车、特种作业车辆等;
反光的物体,如玻璃门、地面积水、地坪漆地面等。
紧贴车位的障碍物,如感知盲区的方柱、紧贴车位或部分侵入车位的铁门等。
其他障碍物,如圆锥形或表面倾斜的物体、声波高吸收性物体(如雪、棉质物体等)。
不规则物体如垃圾堆、周边车辆上的凸出物、尖角障碍物等。
地面的凹坑,如坑洼、沟渠、下沉台阶等。
不规则的凸出物体,如凸出门框等。
▍ 功能限制
在以下场景窄道通行功能可能无法使用,包括但不限于:
- 黑暗或光线不足的环境下会明显降低传感器的感知能力,导致功能不能顺利运行
- 雨天、雾天、下雪或极寒或极高温等不良天气环境,会严重干扰传感器的感知能力,导致功能不能顺利运行
- 车辆装有雪地防滑链或备用轮胎。
- 未获得批准的轮胎或不正确的充气压力可能会影响系统的性能;
- 坡道坡度过大时候,系统可能无法按预期运作。
- 通道宽度为3.6m以上的场景或2.4m以下的场景,窄道通行功能不可使用。
▍ 手机遥控泊车系统(RPA)(如有配备)
手机遥控泊车系统(RPA)是在泊车辅助系统和车载蓝牙系统上做的组合功能扩展,即RPA功能开启后,可辅助驾驶员在车外通过指定的福特派App控制车辆完成泊入或者泊出;在特定、安全的场景下,使用RPA功能即可提升泊车智能性、便利性的用户体验。驾驶员在使用手机遥控泊车系统RPA前应当仔细阅读并知悉提示和警告等内容,严格按照相关步骤操作。
提示:请注意查看,泊车辅助系统功能是否正常。
提示:请注意查看,使用的手机是否成功安装福特派APP并能正常运行。
提示:请注意查看,使用的手机是否正常与车载蓝牙连接。
提示:请注意查看,车辆蓝牙钥匙已激活。
提示:请注意使用RPA过程中,车机系统中控屏上显示物体图像可能与实际环境存在差异,请勿过度依赖车机系统中控屏的显示画面。
提示:请注意遥控泊车过程中,车外人员需要与车辆保持适当距离,与车辆至少保持1米,并不要处在泊车路线上;同时手机操作人员所处位置不要超出手机蓝牙与车辆的距离连接范围;否则以上情况会造成车辆避让等待或蓝牙连接断开,进入导致RPA功能退出。
- 遥控泊车系统仅是驾驶辅助系统,不能完全替代驾驶员的驾驶行为,驾驶员仍需对车辆的安全负全部责任。
- 驾驶员使用该功能时,保持对车辆状态的持续观察,应特别注意周围环境,如行人、动物、 栅栏及各种障碍物,受传感器识别能力和范围的限制,遥控泊车系统无法识别低矮、悬空等静止或移动的障碍物,以及距离车辆过近处于传感器感知盲区的障碍物,如泊车过程中存在此类障碍物时,驾驶员务必注意观察,并及时暂停或者退出RPA,避免发生碰撞,否则可能引起事故,甚至导致严重的财产损失、人身损害甚至死亡。
- 使用遥控泊入时,请寻找合法、合适和安全的停放位置。遥控泊车系统并非总能检测到停车位上和周围的物体,请务必目视检查,确认停车位合适且安全。
- 外部高频率的无线电、天线、车辆喇叭声、发动机的轰鸣声或车辆的排气声等过于接近遥控泊车系统传感器时,均有可能影响遥控泊车系统的性能,导致遥控泊车系统出现异常,可能无法正常工作,甚至存在安全风险。
- 请保持遥控泊车系统传感器外表面清洁,及时清除灰尘、泥土等覆盖污渍,避免影响遥控泊车系统的性能,可能无法正常工作,甚至存在安全风险。
- 请避免高强度挤压或冲击行为接触遥控泊车系统传感器,否则有可能会导致遥控泊车系统出现故障,可能无法正常工作,甚至存在安全风险。
- 请保证停车场的照明条件适宜,当停车场光线过强或光线不足时,可能会导致遥控泊车失败,可能无法正常工作,甚至存在安全风险。
- 遥控泊车性能受天气、温度、照明度和车位线清晰度的影响。在背光、日落、路面被冰雪雨水覆盖以及车位线磨损严重的情况下,性能可能会有显著下降,可能无法正常工作,甚至存在安全风险。
- 在极端天气状况下,如暴雨、暴雪、台风等遥控泊车性能会有显著下降,不建议在此条件下使用,可能无法正常工作,甚至存在安全风险。
- 遥控泊车系统可能无法识别到车位空间内的物体、柔软或狭长的物体、锥形筒、坑洼或台阶等低于地平面的物体,因此需驾驶员提前确认泊车空间是否适合泊车,务必目视检查,确认泊车空间及周围的合适、安全、合法。
- 在遥控泊车开启运行状态下,驾驶员需密切关注车辆行驶路线上状况,车辆周边出现碰撞危险或可能存在危险时,应及时中止遥控泊车,以保证安全。
- 遥控泊车系统可能无法识别非标准划线停车区域、过于空旷环境或无明显特征的车位空间,如两棵树之间、车和树之间或车和其它障碍物之间的车位等,请务必目视检查,确认泊车空间及周围的合适、安全、合法。
- 当泊车地形过于复杂、车位空间过小,可能会导致遥控泊车失败,甚至存在安全风险,请务必目视检查,确认泊车空间及周围的合适、安全、合法。
- 请严格按照车机系统或福特派App提示信息进行遥控泊车,不正确的操作可能会引起遥控泊车系统退出。
- 在使用遥控泊车过程中,手机请勿锁屏,并请维持福特派App在主界面上,否则可能导致系统无法正常工作,甚至存在安全风险。
- 在使用遥控泊车过程中,请勿接听电话,否则可能可能导致系统无法正常工作、车辆失控,甚至存在安全风险。
- 确保手机与车辆之间的信号连接稳定,避免在信号较弱或有干扰区域使用该功能,在车外使用遥控泊车功能时,需保持蓝牙连接畅通,并时刻在车辆附近监控车辆。蓝牙连接不稳定时用户无法监控车辆行为,可能引起遥控泊车失败,甚至带来碰撞的风险。
- 泊车完成后,在您离开车辆前,请确保车辆已锁车,避免财产损失。
▍ 遥控泊入(水平泊入和垂直泊入)
▍ 遥控泊入正常操作
点触车机系统中的“泊车辅助”图标,进入泊车界面,完成车位搜索和点选车位之后和点击“开始泊车”之前,中控屏上的操作界面即可出现“遥控泊车”的功能按键;
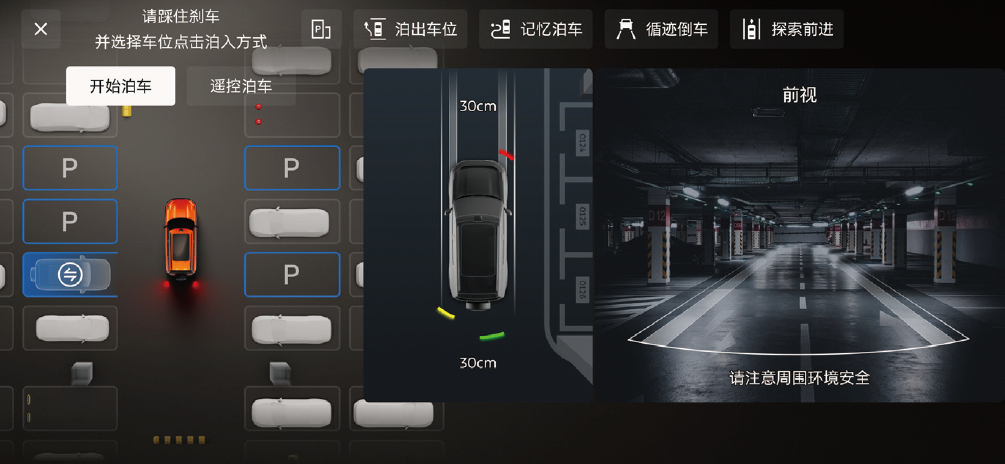
点击“遥控泊车”之后,根据中控屏遥控泊车界面提示完成操作。
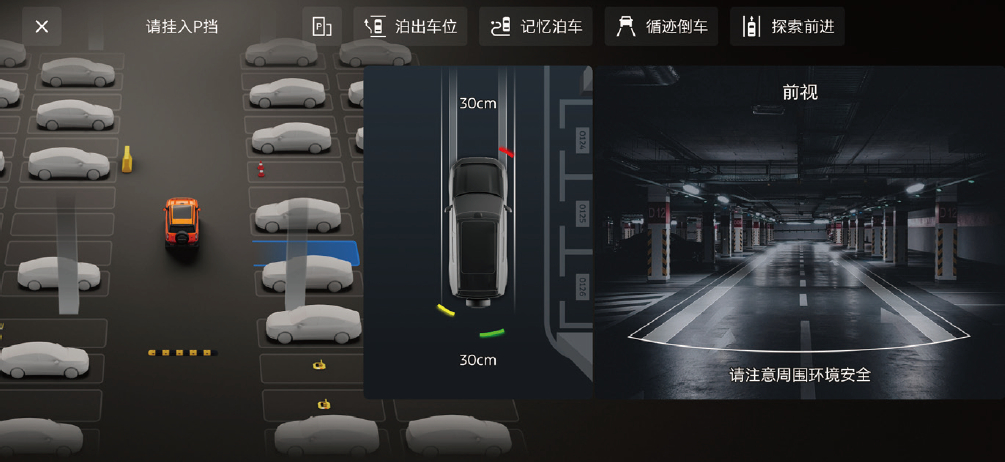
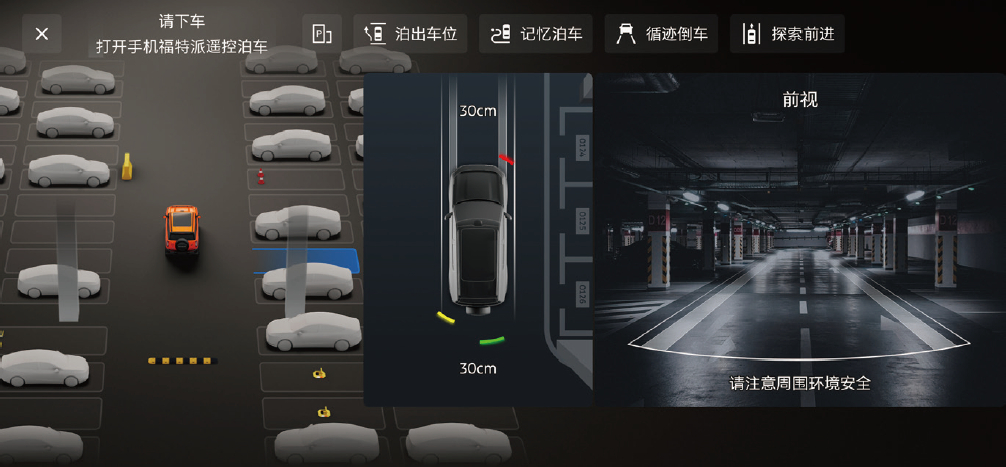
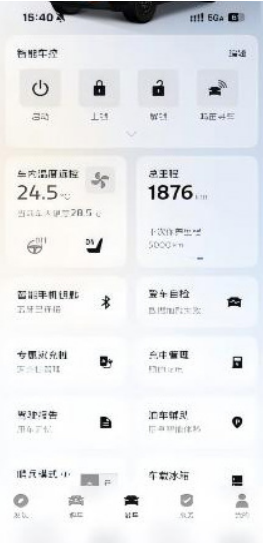
离车后,打开福特派APP,点击“泊车辅助”按钮,进入遥控泊车系统自检界面。
注意:请注意周围环境,以免危及、妨碍自身和他人,或阻碍其他车辆的通道。
自检通过后,进入遥控泊车操作界面,根据页面提示长按泊入按钮,车辆开始遥控泊入。
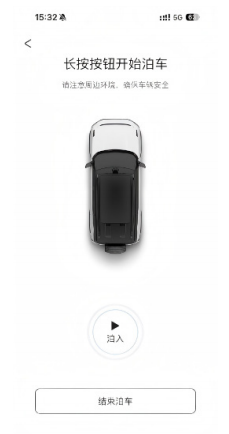
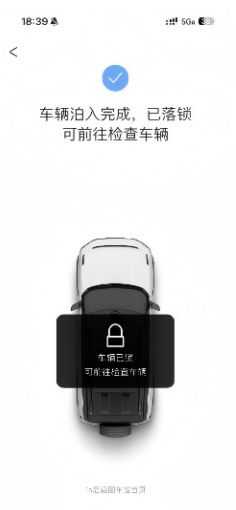
泊车完成后,车辆自动下电,折叠后视镜和锁车。
▍ 遥控泊入暂停操作
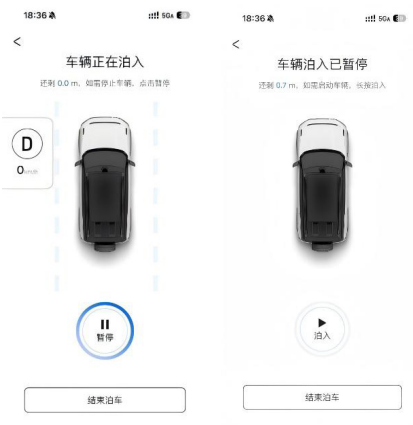
驾驶员主动暂停:在泊车过程中驾驶员判断有泊车风险时,需要及时点击福特派APP上的“暂停”按键,车辆收到指令后会立即刹停,等待驾驶员的下一步操作(继续泊车或者取消泊车);
外界环境导致的泊车暂停:在泊车过程中以下情况需要驾驶员确认车辆状态和周边环境,以便判断是否继续泊车或者取消泊车并在福特派APP上操作:1)泊车系统检测到障碍物,暂停泊车;2)非主驾车门被打开,暂停泊车;3)其他原因导致的暂停泊车。
▍ 遥控泊入取消操作
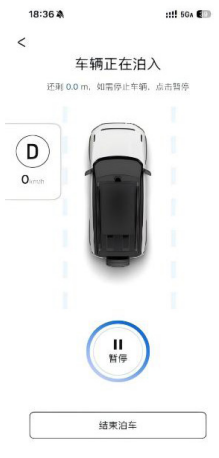
在泊车过程中或者泊车暂停的状态下,驾驶员想退出遥控泊车功能,只需要点击福特派 APP界面的“结束泊车”按键。
▍ 遥控泊出(水平泊出和垂直泊出)
▍ 遥控泊出正常操作
携带安装了福特派APP的手机靠近车辆,打开福特派APP并与车辆保持蓝牙连接。
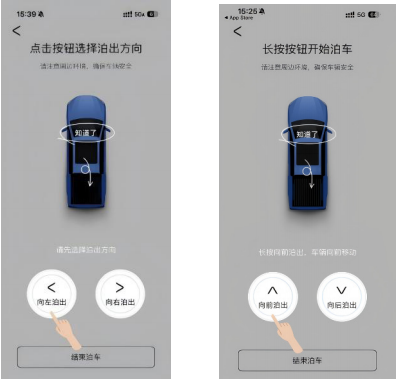
点击主页泊车辅助-遥控泊车,进入遥控泊车系统自检界面。自检通过后根据车位选择泊出方式。
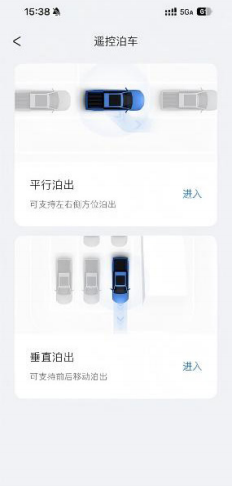
根据实际需求选择泊出方向,根据页面提示长按按钮 ( 垂直泊出的过程中需要一直长按“向前 /向后泊出”按键 ),车辆开始遥控泊出;
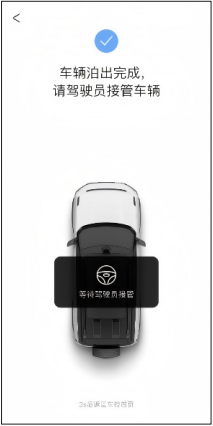
直至泊出完成,前往接管车辆。
▍ 遥控泊出暂停操作
驾驶员主动暂停:
- 在水平泊出过程中驾驶员判断有泊车风险时,需要及时点击福特派APP上的“暂停”按键,车辆收到指令后会立即刹停,等待驾驶员的下一步操作(继续泊车或者取消泊车);
- 在垂直泊出过程中,驾驶员需要一直按住“向前泊出”或“向后泊出”按钮按键,若判断有泊车风险,松开即可立即刹停车辆;重新长按按键即可继续泊车。
外界环境导致的泊车暂停:在泊车过程中以下情况需要驾驶员确认车辆状态和周边环境,以便判断是否继续泊车或者取消泊车并在福特派APP上操作:
泊车系统检测到障碍物,暂停泊车;
非主驾车门被打开,暂停泊车;
其他原因导致的暂停泊车。
▍ 遥控泊出取消操作
在泊车过程中或者泊车暂停的状态下,驾驶员想退出遥控泊车功能,只需要点击手机APP界面的“结束”按键。
以上提示、警告、示例等,未尽述影响遥控泊车系统正常工作的所有情况,在出现特殊或紧急情况时务必进行紧急暂停操作等必要措施,以保证安全。
▍ 记忆泊车(AVP)(如有配备)
- 记忆泊车系统虽然能在泊车时为驾驶员提供帮助,但不能完全代替驾驶员进行泊车。驾驶员必须在使用记忆泊车功能时,必须在主驾驶位上监控车辆,并有责任检查车辆行驶过程中的周边环境,必要时需要人为干预接管车辆。
- 由于超声波、相机等传感器探测障碍物具有局限性,记忆泊车过程中可能因未检测到障碍物而发生不必要的事故风险,驾驶员使用该功能时,保持对车辆状态的持续观察、应特别注意周围环境,如周边的车辆、行人、动物、栅栏及各种障碍物或者其它突发情况。否则可能引起事故,甚至导致严重的财产损失、人身损害甚至死亡。
- 记忆泊车仅适用于封闭停车场,为了避免意料外的结果出现,请寻找安全、合理和适合的车位空间。
- 完成记忆泊车后,可能还需要驾驶员进一步调整车辆位置,确保正确停车。
记忆泊车是一项低速驾驶辅助功能,通过超声波传感器和全景摄像头感知监测周边环境,以实现更加全面化的远距离泊车应用场景。驾驶员可待在车内通过车机系统从指定起点沿着已学习路线行驶到指定位置。
注意:记忆泊车不支持在坡道上开始学习。
注意:外部高频率的无线电、天线、车辆喇叭声、发动机的轰鸣声或车辆的排气声等过于接近记忆泊车系统传感器时,均有可能影响记忆泊车系统的性能。
注意:请保持记忆泊车系统传感器外表面清洁,及时清除灰尘、泥土等覆盖污渍,避免影响记忆泊车系统的性能。
注意:请避免高强度挤压或冲击行为接触记忆泊车系统传感器,否则有可能会导致记忆泊车系统出现故障。
注意:请保证停车场的照明条件适宜,当停车场光线过强或光线不足时,可能会导致记忆泊车失败。
注意:记忆泊车性能受天气、温度、照明度和车位线清晰度的影响。在背光、日落、路面被冰雪雨水覆盖以及车位线磨损严重的情况下,性能可能会有显著下降。
注意:在极端天气状况下,如暴雨、暴雪、台风等记忆泊车性能会有显著下降,不建议在此条件下使用。
注意:记忆泊车系统可能无法识别到车位空间内的物体、柔软或狭长的物体、闸机、抬杆、锥形筒、坑洼或台阶等低于地平面的物体,因此需驾驶员提前确认泊车空间是否适合泊车。
注意:在记忆泊车开启及运行状态下,驾驶员需密切关注车辆行驶路线上状况,车辆周边出现碰撞危险或可能存在危险时,应及时中止记忆泊车。
注意:记忆泊车系统可能无法识别非标准划线停车区域、过于空旷环境或无明显特征的车位空间(如两棵树之间、车和树之间或车和其它障碍物之间的车位等)。
注意:当泊车地形过于复杂、车位空间过小,可能会导致记忆泊车失败。
注意:在使用记忆泊车功能前,驾驶员必须选择正确的学习路线,且车辆必须停放在学习路线起点位置内。如果车辆出现朝向与路线学习时相反或姿态偏斜严重等情形,可能会出现意料外的结果。
注意:请严格按照车机系统或福特派APP提示信息进行记忆泊车,不正确的操作可能会引起记忆泊车系统退出。
注意:不合规的改装有可能会影响到雷达、摄像头的感知区域和性能,可能引起记忆泊车失败,甚至带来不必要的潜在风险。
▍ 记忆泊车系统使用
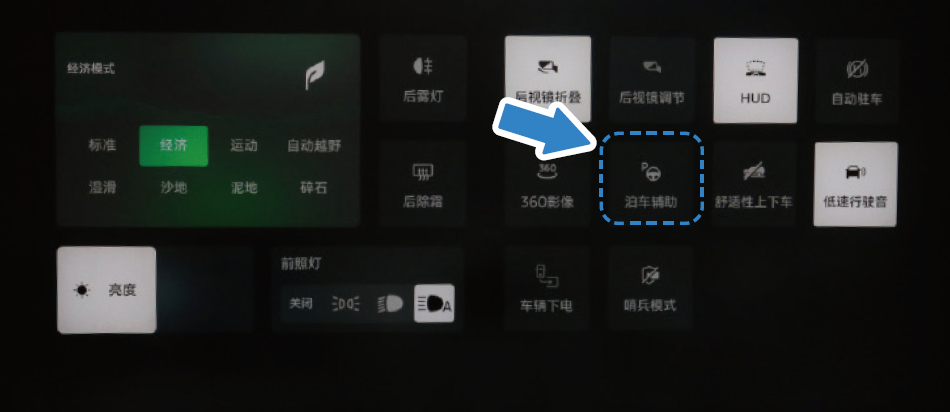
使用记忆泊车前,首先需打开泊车辅助功能界面。
▍ 学习安全使用教程
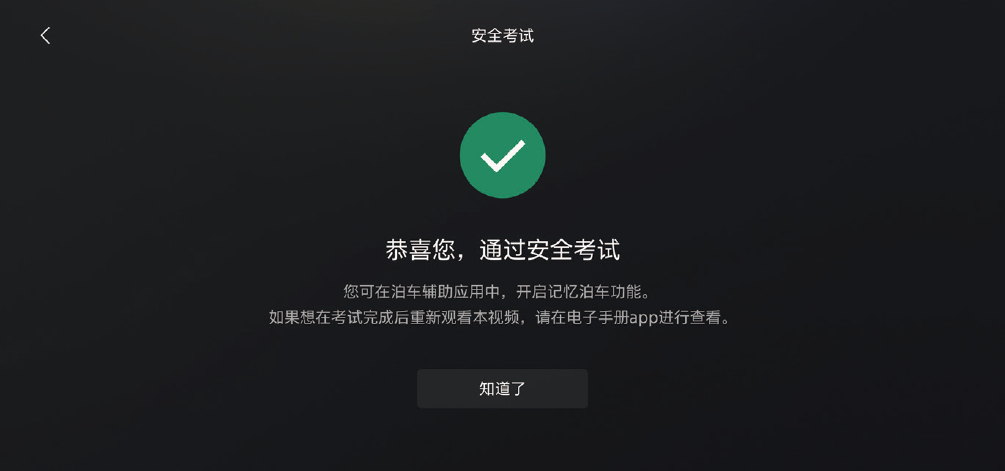
在第一次使用记忆泊车功能前,驾驶员需要在车机系统通过视频学习使用教程。
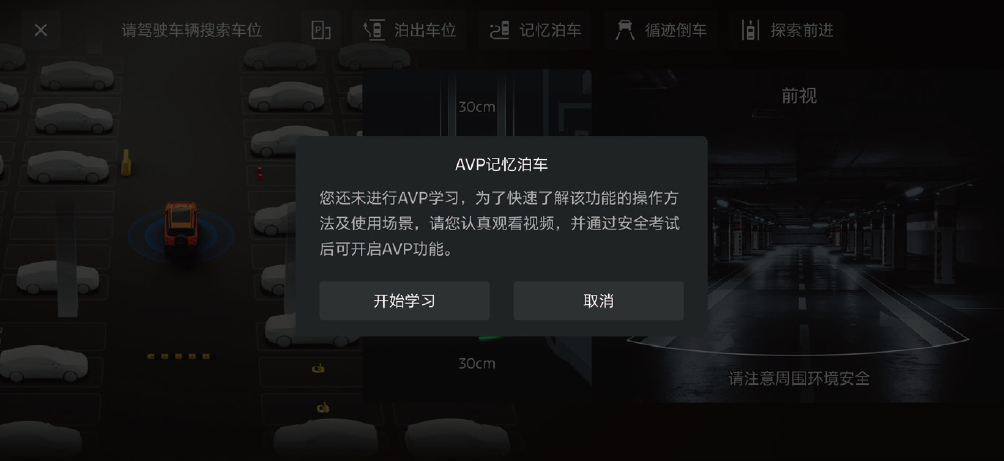
在学习完使用教程后,需要完成考试答题,考试通过后,才能开启记忆泊车的功能。
▍ 记忆泊车功能开启
满足系统开启条件下,点触车机系统中的“泊车辅助”图标,开启泊车辅助系统,选择记忆泊车。
▍ 记忆泊车功能关闭
开启记忆泊车系统后若要关闭,再次点触车机系统中的“泊车辅助”图标或者点触车机系统泊车辅助界面左上角的“X”图标,即可关闭系统。
以下操作将会导致系统中断并退出记忆泊车系统,此时驾驶员应及时接管车辆:
- 车速超出限制;
- 按下退出按键;
- 按下泊车辅助开启/关闭按键;
- 路线学习超时;
- 路线学习距离超出限制;
- 后视镜未展开;
- 人为干预转动方向盘;
- 人为干预挂P挡;
- 车门未关闭;
- 行驶的坡度超出限制;
- 当车辆发生外部或内部故障时;
- 当泊车出现失败的情况时。
▍ 路线学习
使用记忆泊车功能前,需要对路线进行学习,入库路线学习方法如下:
驾驶员将车辆行驶至进行学习的泊入路线起点(例如停车场入口)位置后停车。
启动车机系统,进入记忆泊车界面,选择新增路线。
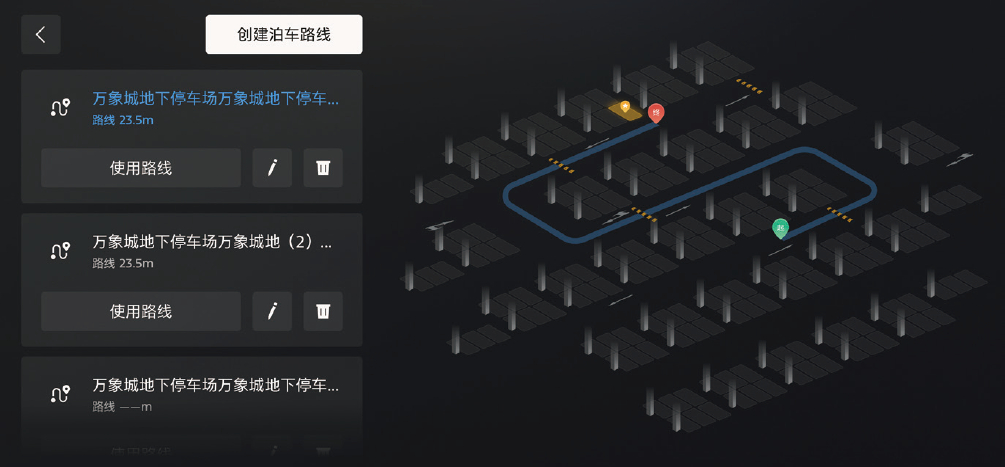
系统以当前停放位置作为泊入路线起点,驾驶员按下开始学习按钮。驾驶员将车辆行驶到目标终点车位中,系统在此过程中会学习路线。
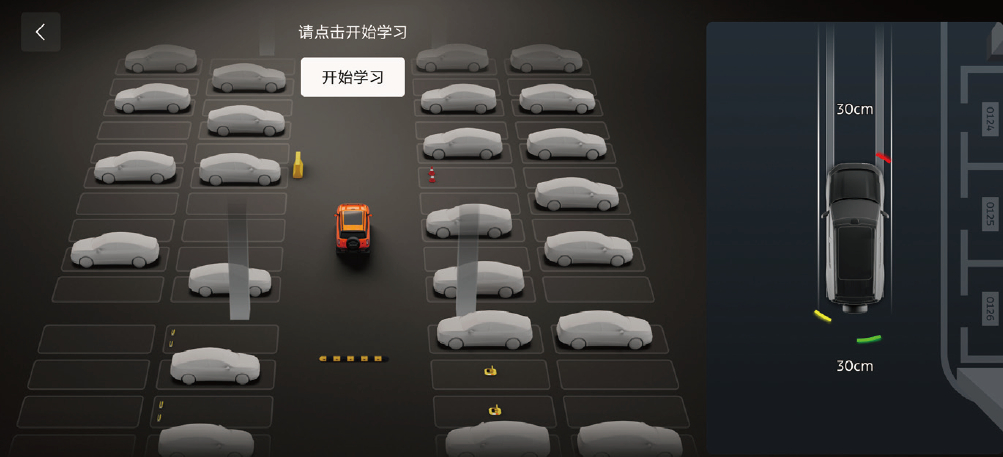
到达目标终点车位附近后,当车辆停止后,驾驶员可以通过自动泊入目标车位或选择车位后直接点击保存路线来完成路线学习。
在新增路线卡片中输入路线名称。若路线保存成功,驾驶员随后可选择对该入库路线进行重命名、保存或删除。
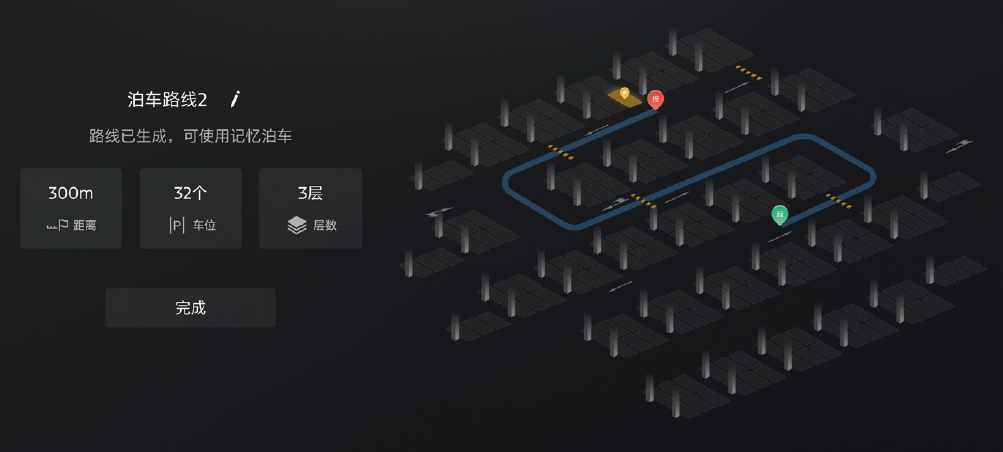
注意:路线学习支持场景包括露天停车场、室内和地下停车场等封闭的停车场。
注意:可学习路线的车位空间要求为清晰的划线车位,对可泊车位的要求与融合泊车辅助功能一致。
注意:输入新增路线名称不能与已存在的路线名称一致。
注意:系统支持学习10条路径。
注意:系统支持学习中途短距离倒车避让。
注意:请在非斜坡、环境空旷、光线合适、天气状况适宜和GPS信号良好等场景下开始学习路线,否则可能会导致路线学习失败。
注意:请保证泊车路线的沿途过程中具有一定的图像视觉特征信息,以供系统校验定位。
▍ 路线使用
点击车机系统,进入记忆泊车界面,驾驶员选择一条可用的已学习路线,并行驶进入路线范围内的区域。
驾驶员将车辆行驶进已选择路线的起点位置。记忆泊车系统若检测到处于起点位置,车机系统提示“当前路线可用,如需使用请停车”,驾驶员需踩住制动踏板,并点击“开始泊车”按钮。
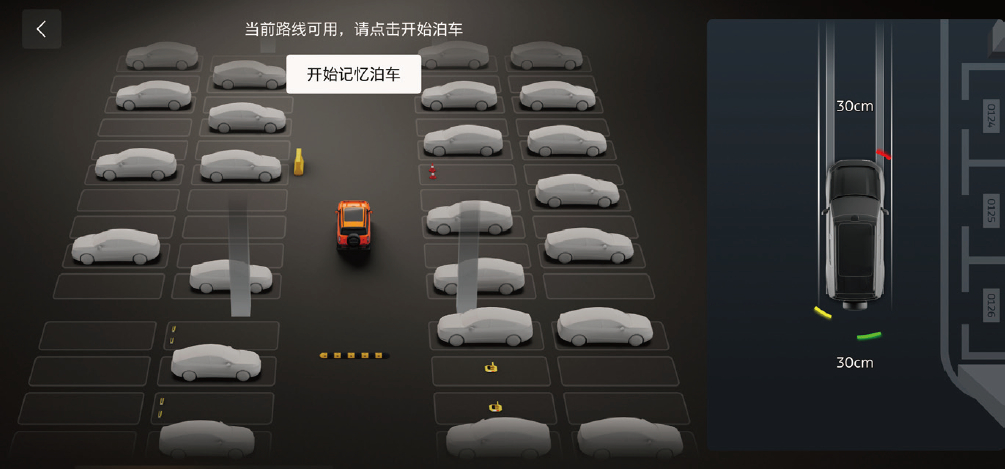
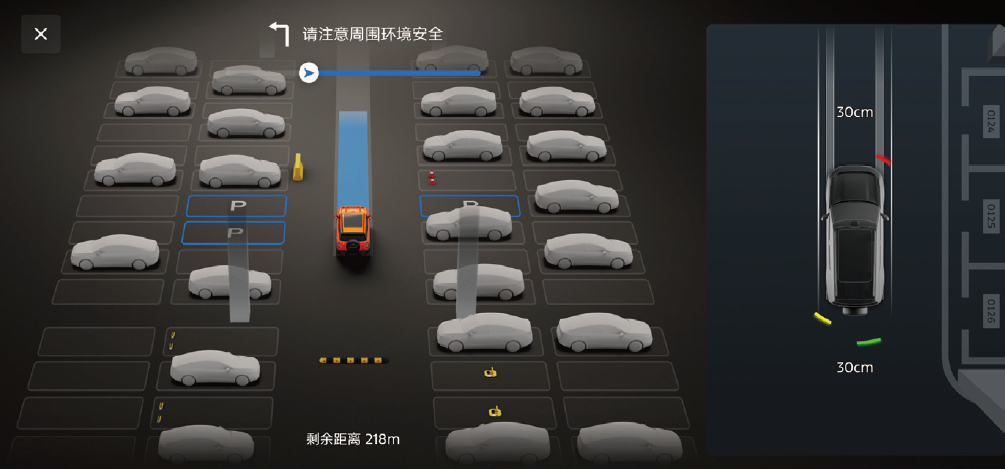
泊车过程中,记忆泊车系统会自动搜索周边环境,默认驶入已学习路线的固定目标终点, 请驾驶员时刻注意周围环境。
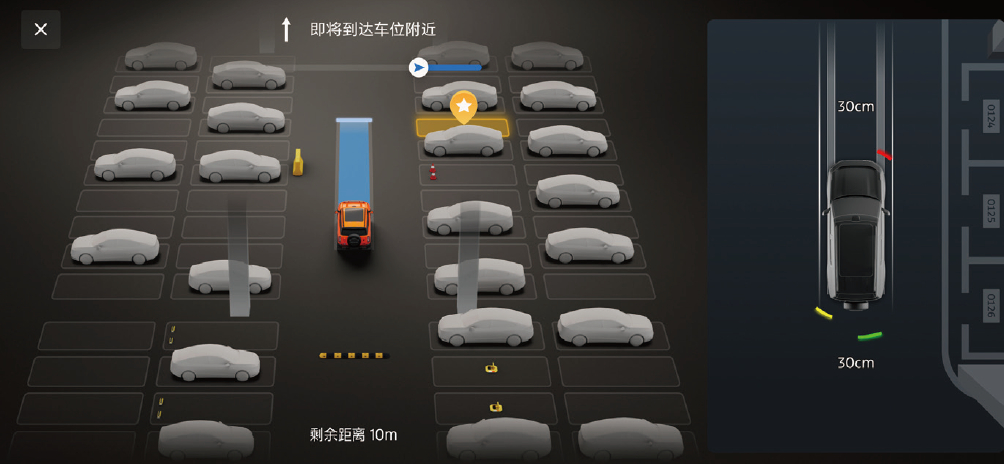
到达目标终点附近,车机系统会提示即将泊入目标车位。
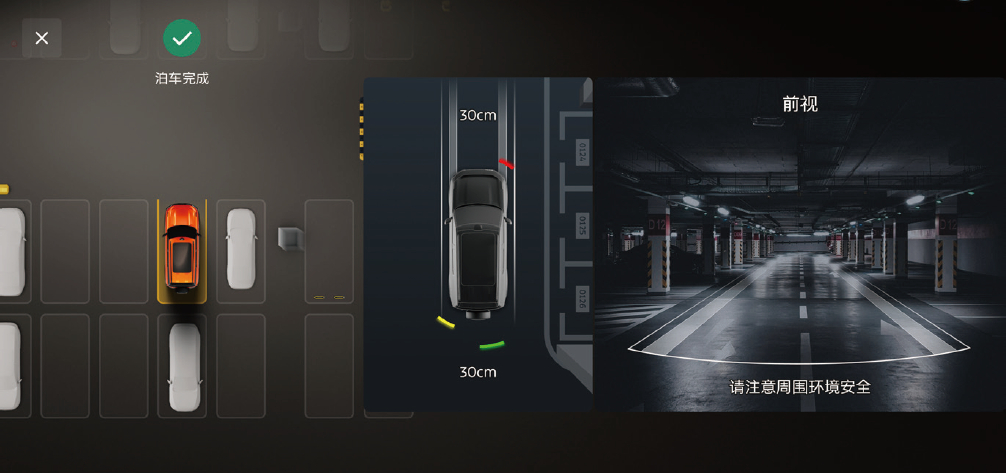
车辆将自动驶入目标终点位置。车机系统显示“记忆泊车已完成”。
注意:若选择已学习路线后车辆长时间未驶入路线区域附近或行驶至路线起点位置,系统会自动退出。